上篇文章的最后我们渲染了一个正方形,但是只能看见它的正面。要看到它的其他面就需要对它进行变换处理了。
下面描述的各种变换中除了平移其他都是线性变换,任何线性变换都会将零矢量变换成零矢量,同时线性变换需要满足下方两个条件。
F(a+b)=F(a)+F(b)F(ka)=kF(a) 大家可以理解成线性变换不会使直线扭曲,变换后的平行线将继续平行。
仿射变换是线性变换的超集,仿射变换包含平移。
2D 变换模板#
在进行 3D 变换之前,我们先来看下 2D 的变换。我们会用下面这个模板代码执行多个不同的变换。
const canvas = document.createElement('canvas')canvas.width = canvas.height = 300;document.body.appendChild(canvas)const ctx = canvas.getContext('2d')
let transform = {下面的变换函数}
const points = [[0,0],[0,100],[100,100],[100,0]] ctx.beginPath()points.forEach(p => ctx.lineTo(...transform(p))) ctx.closePath()ctx.fillStyle='rgba(0,255,255,1)'ctx.fill()
上面代码申明了一个正方形的 4 个顶点,然后使用下面个各种变换函数处理这 4 个顶点,返回新的顶点,最终处理渲染后的正方形。
2D 平移#
平移相信大家都知道怎么做,例如我们想把这个正方形沿 X 轴移动 10px,Y 轴 10px。
function translate([x, y], dx = 10, dy = 10) { return [x + dx, y + dy]}
上面代码就实现了移动正方形的功能,在原有位置上加上指定的位移量。
2D 缩放#
要将一个元素,只需要将它的坐标乘上一个缩放因子就行了,比如这个正方形缩放 0.5 倍,它的新坐标就为 [[0,0],[0,50],[50,50],[50,0]]。

我们可以使用两个缩放因子来分别缩放 X 轴和 Y 轴。
function scale([x, y], xs = 1, ys = xs) { return [x * xs, y * ys]}
2D 反射#
反射也叫镜像,它可以用来翻转物体,和照镜子效果一样。实现起来也比较简单使用上方缩放方法将 x 轴或 y 轴缩放 -1 倍(也就是垂直或水平镜像)就行了。
2D 错切#
错切可以用来倾斜物体,它会不均匀的拉伸物体,物体错切后它的面积和体积不会发生变化。
执行错切的一个思路是将一个坐标的倍数加到另一个坐标上,比如下面将 1 倍的 Y 坐标加到 X 坐标上。
function skew([x, y]) { return [x + 1 * y, y]}
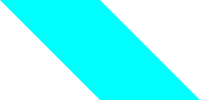
我们知道 CSS 里面也有错切方法,不过 CSS 中的 skew 函数支持设置倾斜角度。
div { transform: skew(30deg);}
我们可以稍微改造下,来支持度数参数。
function skew([x, y], sx = 0, sy = 0) { const rad = r => r * Math.PI / 180 return [x + Math.tan(rad(sx)) * y, y + Math.tan(rad(sy)) * x]}
我们首先把角度变为弧度,然后利用 tan 函数来计算具体倾斜量,因为 tan 等于对边比临边,再乘上临边就是需要的倾斜量了。
2D 旋转#
旋转是这几个变换中最难的一个。要知道如何旋转一个物体,我们可以从下面这幅图开始。
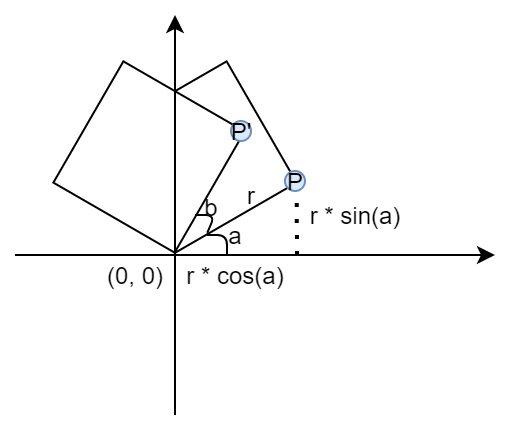
根据三角函数,我们知道 P 点的 x 为 r∗cos(a) ,y 为 r∗sin(a) 。我们将 P 点旋转 a 得到 P′ 点,同样可以知道 P′ 点的坐标为 [r∗cos(a+b),r∗sin(a+b)] 。
根据三角函数两角和公式。
sin(a±b)=sin(a)cos(b)±cos(a)sin(b)cos(a±b)=cos(a)cos(b)∓sin(a)sin(b) 我们将 P′ 点坐标分解为。
P′=[r∗cos(a+b),r∗sin(a+b)]=[r∗(cos(a)∗cos(b)−sin(a)∗sin(b)),r∗(sin(a)∗cos(b)+cos(a)∗sin(b))]=[P.x∗cos(b)−P.y∗sin(b),P.x∗sin(b)+P.y∗cos(b)] 现在我们得到了旋转公式,套用公式就可以写出旋转函数。
function rotate([x, y], deg = 0) { const rad = deg * Math.PI / 180 return [ x * Math.cos(rad) - y * Math.sin(rad), x * Math.sin(rad) + y * Math.cos(rad) ]}
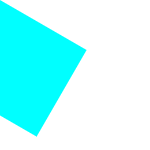
上面所有的变换公式我们还可以写成矩阵的形式。例如下方将缩放变换变成矩阵形式。
scaledPosition=[sx00sy][xy]=[sx∗xsy∗y] 同样的错切可以用这个矩阵。
skewMatrix=[1tan(θ)tan(θ)1] 旋转可以用这个矩阵。
rotationMatrix=[cos(θ)sin(θ)−sin(θ)cos(θ)] 需要注意我们使用的是列矢量,如果使用的是横矢量(也就是矢量在矩阵左边),需要将旋转矩阵转置下。
[xy][cos(θ)−sin(θ)sin(θ)cos(θ)] 对于最简单的平移变换,我们没有办法使用 2 x 2 矩阵来完成。要实现平移矩阵我们需要提升一个维度。
齐次坐标#
齐次坐标就是将一个原本是 n 维的矢量用一个 n+1 维矢量来表示。一般将新加的分量使用 w 表示,对于二维坐标将变为 [x, y, w],三维将变成 [x, y, z, w]。
利用齐次坐标我们将二维点,表示在三维中 w = 1 的平面上,对于 w != 1 的点,需要将它的各个分量除以 w ([x / w, y / w, w / w]) 投影到 w = 1 的平面。所以齐次坐标实际上表示二维的点是 [x / w, y / w]。
当 w = 0 时,x / 0 是未定义的。我们可以将 w = 0 表示为矢量,w != 0 表示为位置。这和矢量中区分点和矢量一致。
有了齐次坐标我们就可以实现平移矩阵了。
translated=⎣⎢⎡100010dxdy1⎦⎥⎤⎣⎢⎡xy1⎦⎥⎤=⎣⎢⎡x+dxy+dy1⎦⎥⎤ 我们在 2 x 2 矩阵上加了一行和一列,在新增的一列中包含了平移的信息。如果我们对矢量进行平移变换。
translateMatrix * [x, y, 0] = [x, y, 0]
最终结果还是原来的矢量,这也说明了矢量是没有位置的,它不会发生平移。
终于我们通过矩阵实现了所有的变换了。
组合变换和逆变换#
可能有同学要问了,为啥非要用矩阵来表示这些变换,之前不挺好的吗?
用矩阵来实现,我们就可以利用矩阵的特性,实现非常强大的功能,比如我们可以将多个矩阵组合为一个单一矩阵,这个单一矩阵包含了所有的变换。
比如我们将一位置应用两个变换 A 和 B 矩阵。我们让 (B * A) 等于 C 矩阵。
newPosition = B * (A * position) = (B * A) * position = C * position
我们利用矩阵乘法可结合的性质,将 A 变换和 B 变换组合成了 C 变换。这样只用将位置乘上这个 C 矩阵就行了。我们可以拿这个 C 矩阵对其他点进行同样的变换了,而不需要每个点都重新计算下 B * A。
需要注意,我们首先是应用的 A 变换,然后再是 B 变换。但是由于我们使用的是列矢量,所以是 B * A * position,B 在 A 的前面。
旋转和平移#
下面 A 是旋转变换,B 是平移变换。
C=B∗A=⎣⎢⎡100010dxdy1⎦⎥⎤⎣⎢⎡cos(θ)sin(θ)0−sin(θ)cos(θ)0001⎦⎥⎤=⎣⎢⎡cos(θ)sin(θ)0−sin(θ)cos(θ)0dxdy1⎦⎥⎤ 可以发现,C 矩阵是将旋转和平移组合起来,最右那一列是平移部分。也就是我们可以将一个矩阵变成线性变换部分和平移部分。
逆变换#
使用矩阵的另一个好处是可以对一个变换做它的逆变换,用于撤销原始变换。比如向右旋转 90 度,那么它的逆变换就是向左旋转 90 度。
F−1(F(a))=F(F−1(a))=a 对一个映射 F 是可逆的需要存在一个逆运算 F−1 ,满足上方式子。
我们可以发现上方介绍的变换都是可逆的,例如平移变换。
matrix=⎣⎢⎡100010dxdy1⎦⎥⎤ invertMatrix=⎣⎢⎡100010−dx−dy1⎦⎥⎤ 将它平移部分变为负的即可。
绕中心旋转#
我们旋转一个物体时,一般希望绕它的中心旋转,而不是其他地方。要实现这个效果,我们可以对物体进行三次变换。
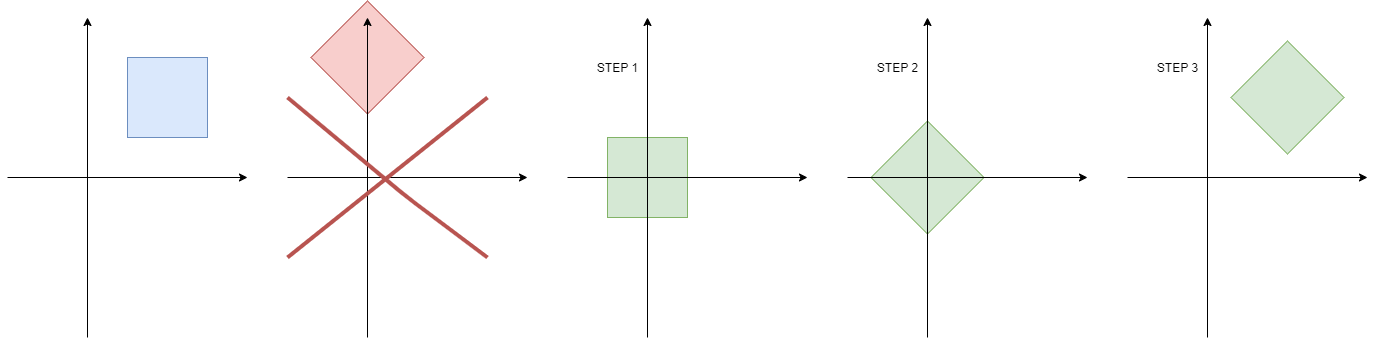
- 首先我们可以用平移矩阵 T 将物体移动到原点。
- 再使用旋转矩阵 R 旋转物体
- 最后使用第一次平移矩阵的逆矩阵 T−1 将物体移回原处
T=⎣⎢⎡100010−dx−dy1⎦⎥⎤ R=⎣⎢⎡cos(θ)sin(θ)0−sin(θ)cos(θ)0001⎦⎥⎤ T−1=⎣⎢⎡100010dxdy1⎦⎥⎤ 根据上方旋转和平移中得出的矩阵 T−1∗R 等于。
⎣⎢⎡cos(θ)sin(θ)0−sin(θ)cos(θ)0dxdy1⎦⎥⎤ 我们将这些矩阵组合起来。
M=T−1∗R∗T=⎣⎢⎡cos(θ)sin(θ)0−sin(θ)cos(θ)0−dx∗cos(θ)+dy∗sin(θ)+dx−dx∗sin(θ)−dy∗cos(θ)+dy1⎦⎥⎤ 旋转部分还是没有,只改变了平移的部分,在仿射变换中额外的平移只改变平移部分(最后一列)。
3D 变换#
上面展示的都是 2D 变换,我们只需稍微扩展就可以将这边变换变成三维变换。
平移矩阵#
⎣⎢⎢⎢⎡100001000010dxdydz1⎦⎥⎥⎥⎤ 缩放矩阵#
⎣⎢⎢⎢⎡sx0000sy0000sz00001⎦⎥⎥⎥⎤ 任意方向缩放#
除了 X,Y,Z 轴方向,我们还可以实现任意方向缩放。假设我们任意方向是单位矢量 N。
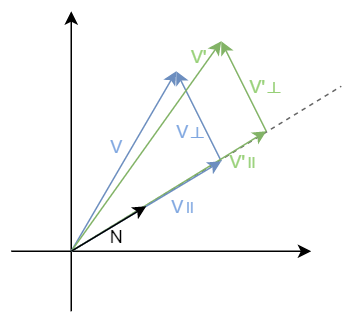
上图中将矢量 V ,沿着单位矢量 N 进行缩放,缩放比例为 k,得到矢量 V′ 。
将矢量 V 分解为 V∥ 和 V⊥ ,使得 V∥ 平行 N , V⊥ 垂直于 V∥ ,并且 V=V∥+V⊥ 。同样的将 V′ 也分为 V′∥ 和 V′⊥ 。
由于 V⊥ 垂直 N ,所以它不会受到缩放操作影响,对 V 的缩放也就是对 V∥ 的缩放。
我们可以发现 V∥ 等于 (V⋅N)∗N,那么变换后 V′ 就为。
V=V∥+V⊥ V∥=(V⋅N)∗N V′⊥=V⊥=V−V∥=V−(V⋅N)∗N V′∥=kV∥=k∗(V⋅N)∗N V′=V′⊥+V′∥=V−(V⋅N)∗N+k∗(V⋅N)∗N=V+(k−1)∗(V⋅N)∗N 求出了 V′ ,我们就可以得到在任意单位矢量 N 方向,缩放 k 的缩放矩阵。
⎣⎢⎢⎢⎡1+(k−1)Nx2(k−1)NxNy(k−1)NxNz0(k−1)NxNy1+(k−1)Ny2(k−1)NyNz0(k−1)NxNz(k−1)NxNz1+(k−1)Nz200001⎦⎥⎥⎥⎤ 旋转矩阵#
对于三维旋转,我们可以绕 X、Y 和 Z 轴旋转,每个旋转对应一个旋转矩阵。
我们还需要确认哪个方向是旋转正方向,我们这里用坐标系中提到的右手坐标系。
绕 X 轴旋转,X 轴坐标不变。
Rx=⎣⎢⎢⎢⎡10000cos(θ)sin(θ)00−sin(θ)cos(θ)00001⎦⎥⎥⎥⎤ 绕 Y 轴旋转,Y 轴坐标不变。
Ry=⎣⎢⎢⎢⎡cos(θ)0−sin(θ)00100sin(θ)0cos(θ)00001⎦⎥⎥⎥⎤ 绕 Z 轴旋转,Z 轴坐标不变。
Rz=⎣⎢⎢⎢⎡cos(θ)sin(θ)00−sin(θ)cos(θ)0000100001⎦⎥⎥⎥⎤ 旋转矩阵是正交矩阵,它的逆矩阵就等于它的转置矩阵。
绕任意过原点轴旋转#
除了绕 X、Y、Z 轴,还可以绕任意轴旋转(该轴穿过原点,不考虑位移的情况)。假设绕任意轴单位矢量 N。
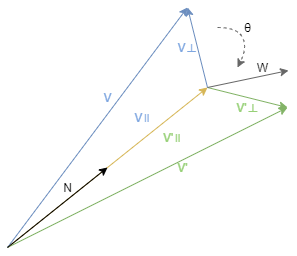
和任意方向缩放中一样,上图中 V′ 是矢量 V 沿单位矢量 N 旋转 θ 度后的结果。要求出 V′ 的位置,我们可以将 V 和 V′ 拆分成垂直和平行分量,其中平行分量平行于 N 。
我们可以发现旋转是应用在垂直分量上的,因为平行分量于旋转方向 N 平行,不受旋转影响。我们现在可以把目标放在 2 维平面上的垂直矢量 V⊥ 和 V′⊥ 。
我们可以构造一个 W 矢量, W 垂直 V⊥ ,长度于 V⊥ 相等。 W 矢量等于 N 叉乘 V⊥ (叉乘在矢量中有讲)。
W、 V⊥ 、 V′⊥ 都在一个平面上,并且 W 与 V⊥ 垂直,我们把 W 和 V⊥ 当成水平和垂直坐标轴,根据上方讲到的二维旋转,我们可以得到。
V′⊥=cos(θ)∗V⊥+sin(θ)∗W 那么 V′ 就等于。
V∥=(V⋅N)N V⊥=V−V∥=V−(V⋅N)N W=N×V⊥=N×(V−V∥)=N×V−N×V∥=N×V V′=V′⊥+V′∥=cos(θ)∗V⊥+sin(θ)∗W+(V⋅N)∗N=cos(θ)∗(V−(V⋅N)∗N)+sin(θ)∗(N×V)+(V⋅N)∗N 把坐标轴基矢量带入上方式子中,那么绕任意过原点轴旋转的矩阵如下。
⎣⎢⎢⎢⎡Nx2(1−cos(θ))+cos(θ)NxNy(1−cos(θ))+Nzsin(θ)NxNz(1−cos(θ))−Nysin(θ)0NxNy(1−cos(θ))−Nzsin(θ)Ny2(1−cos(θ))+cos(θ)NyNz(1−cos(θ))+Nxsin(θ)0NxNz(1−cos(θ))+Nysin(θ)NyNz(1−cos(θ))−Nxsin(θ)Nz2(1−cos(θ))+cos(θ)00001⎦⎥⎥⎥⎤ 这篇文章如何变换物体,以及使用矩阵来变换物体和使用矩阵的好处。这篇文章中的矩阵都是数学中的形式,如果要在 WebGL 中使用需要将矩阵转置一下,变成列主序矩阵。
知道了如何变换物体,下篇文章就让立方体旋转起来吧。