欧拉角 / 万向节死锁
前面我们使用矩阵来表示旋转,在变换章节中我们还推算出来绕任意轴旋转的矩阵。
矩阵形式的优点是它是图形 API 使用的形式,我们无论用什么形式表示旋转,但是最终都需要转换成矩阵形式。我们还可以对矩阵求逆,求出反向旋转的矩阵,而且旋转矩阵是正交矩阵,求它的逆矩阵只需要转置一下就行了。但是矩阵形式也有很多缺点,比如矩阵使用 9 个数字表示旋转,占用较多内存。而且矩阵形式难以阅读,我们很难看出来一个矩阵到底是表示什么样的旋转。
欧拉角#
我们还可以用欧拉角(Euler angles)表示旋转,称作欧拉角是因为欧拉证明,任何一个 3D 空间的旋转,都可以拆分为沿着自身三个坐标轴的旋转。我们一般称为这三个旋转为偏航-俯仰-翻滚(Yaw-Pitch-Roll 或 Heading-Pitch-Bank),我们可以理解为左右摇头-上下点头-左右歪头。也就是分别绕 Y 轴、X 轴和 Z 轴旋转。当然旋转的顺序也不一定非要是 YXZ,也可以 XYZ 等其他旋转顺序,比如 ThreeJS 的默认顺序就是 XYZ。
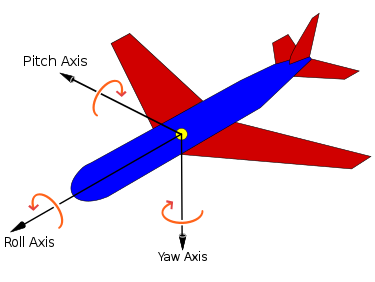
我们使用的是右手坐标系和旋转正方向和坐标系章节中一样,从轴的正值看向负值,逆时针旋转是旋转正方向。
欧拉角的三次旋转是沿着体轴旋转,而不是固定轴旋转。我们可以先左右摇头 0 度,然后向下低头 90 度看向地面,最后按照 Z 轴旋转 90 度,此时我们还是面向地面,但是如果我们是按照固定轴旋转则此时是耳朵朝向地面。一个比较有意思点是,只要按照相反顺序旋转,固定轴旋转和体轴旋转一样的,比如体轴按照 YXZ 旋转,那么固定轴按照 ZXY 旋转相同角度,旋转结果是相同的。
const renderer = new Renderer()const geometry = new BoxGeometry()
let colors = [], size = geometry.attributes.position.value.length / 6 / 3;[[1, 0, 0], [0, 1, 0], [0, 0, 1], [1, 1, 0], [0, 1, 1], [1, 0, 1]].forEach(([r, g, b]) => {  for (let i = 0; i < size; i++) colors.push(r, g, b)})geometry.setAttribute('color', { value: new Float32Array(colors) })
const program = new Program(renderer, {  vs: `    attribute vec4 position;    attribute vec3 color;    uniform mat4 world;    uniform mat4 PV;    varying vec3 vColor;
    void main() {      vColor = color;      gl_Position = PV * world * position;    }  `,  fs: `    precision highp float;    varying vec3 vColor;
    void main() {      gl_FragColor = vec4(vColor, 1);    }  `})
const mesh = new Mesh(geometry, program)const scene = new Scene()scene.add(mesh)program.uniforms.PV = Mat4.multiply(Mat4.ortho(-2, 2, -2, 2, -2, 2), Mat4.lookAt([0, 0, 1], [0, 0, 0], [0, 1, 0]))
let x = 0, y = 0, z = 0const rad = r => r * Math.PI / 180function draw() {  if (x >= 45) {    x = y = z = 0  } else if (y >= 90) {    x += 0.5  } else {    y += 0.5  }
  program.uniforms.world = Mat4.multiply(    Mat4.fromYRotation(rad(y)),    Mat4.multiply(Mat4.fromXRotation(rad(x)), Mat4.fromZRotation(rad(z)))  )  program.uniforms.world[12] = -1  renderer.render(scene)
  program.uniforms.world = Mat4.multiply(    Mat4.fromZRotation(rad(z)),    Mat4.multiply(Mat4.fromXRotation(rad(x)), Mat4.fromYRotation(rad(y)))  )  program.uniforms.world[12] = 1  renderer.render(scene, { clear: false })
  requestAnimationFrame(draw)}
draw()上面动画中,左边立方体是按照体轴旋转,右边立方体是安装固定轴旋转。
欧拉角的优点很明显,易于人类使用,我们可以轻松理解,而且欧拉角使用 3 个数字的存储定向可以节省内存。
规范欧拉角#
欧拉角的一个缺点是,定向不是唯一的,比如旋转 10 度和旋转 360 + 10 度是相同的。要解决这个问题,我们需要使用规范欧拉角,它将偏航和翻滚角限制在 ,俯仰角限制在 ,现在任何定向规范欧拉角都只有一个欧拉角三元组表示。但是会有一个奇点,我们还需要规定如果俯仰角为正负 90 度时,翻滚角为 0,这在万向节死锁小节中解释。所以规范欧拉角需要满足如下规定。
-180 < Yaw <= 180-90 <= Pitch <= 90-180 < Roll <= 180
if (Pitch == -90 || Pitch == 90) Roll = 0插值#
欧拉角的另一个缺点是插值问题。在两个定向之间插值,给定参数 t 它的大小是 0 到 1。如果它为 0.5 我们就可以获得两个定向中间的一个定向。但是欧拉角有两个方向可以插值。
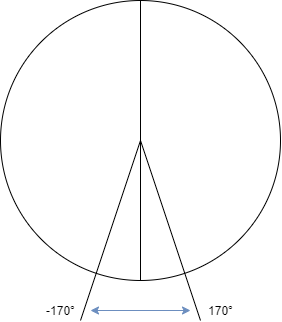
如上图所示,这两个定向之间相差 20 度,如果我们插值简单的线性插值,那么会绕一大圈旋转 340 度,而不是 20 度。要解决这个问题,我们需要将插值角度限制在 之间。
function wrapPi(rad) {  if (Math.abs(rad) <= Math.PI) {    const PI2 = Math.PI * 2    rad -= (Math.floor((rad + Math.PI) / PI2) * PI2)  }  return rad}
function lerp(rad1, rad2, t) { return rad1 + t * wrapPi(rad2 - rad1)}有了上面工具,我们可以找到两个角度之间插值的最短弧。但是这并不能完全解决问题,它还会收到万向节死锁影响。
万向节死锁#
万向节死锁(Gimbal lock)是欧拉角根本性的问题,我们并不能通过一些方法来解决这个问题。无论用什么顺序(XYZ,YZX 等)去旋转,只要第二个轴旋转角度是正负 90 度就会发生万向节死锁问题。当第二轴旋转正负 90 度时,第一个轴和第三个轴将会重叠在一起,也就是说这时候丢失了一个自由度,只有两个旋转自由度。我们很难自己去想象这种情形,建议查看这个演示动画。
现在有 ZYX 顺序的旋转,其中 Y 轴旋转为 90 度。我们可以看到下图中 X 轴的旋转和 Z 轴的旋转对相同轴的旋转。
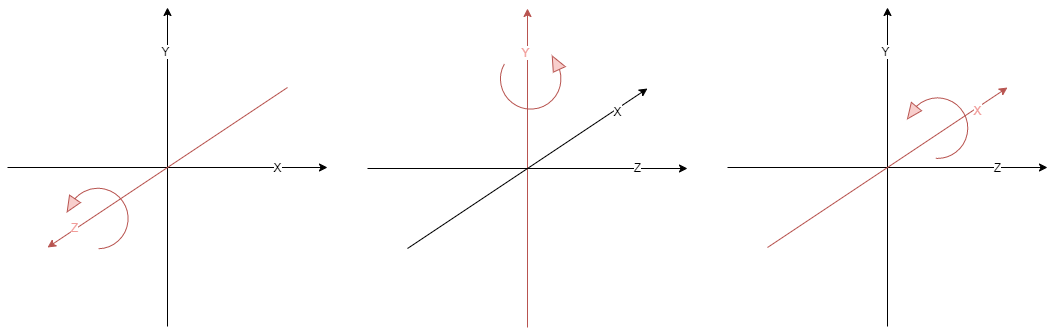
因为欧拉角是按照体轴旋转,旋转顺序是父子关系,父轴旋转会带动子轴旋转,上图中 Y 轴旋转 90 度,带动它的子轴 X 轴旋转 90 度,使 X 轴与 Z 轴重合。
我们也可以从公式来验证这一点。
通过上面公式我们可以发现,绕三个轴旋转,其实最终是绕两个轴旋转,我们丢失了一个轴自由度。
需要注意的是万向节死锁问题,并不是说有欧拉角无法描述的定向。而是两个定向之间的插值问题,如果看了上方视频,可以发现当第二个轴旋转 90 度时,让它再旋转到另一个定向,会发生不自然的旋转,这可能就会照成物体突然晃动等问题。如下图所示,我们期望的是第二个旋转,而不是第一个不自然的旋转。
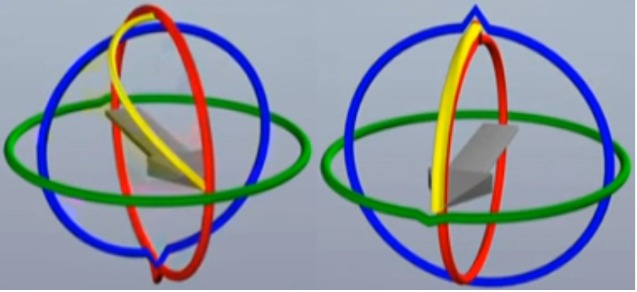
要避免万向节死锁问题,我们可以用四元数来描述定向,这将在下一篇文章介绍。
欧拉角转矩阵#
因为欧拉角是围绕坐标轴的旋转,在变换中我们求出了绕三个基本轴的旋转矩阵,所以将欧拉角转换成矩阵就是将这三个旋转矩阵结合起来。
因为我们只关注旋转所以用 3x3 的旋转矩阵就行了,旋转顺序是偏航-俯仰-翻滚。
class Mat4 { static fromHPB(h, p, b, out = []) { const ch = Math.cos(h), cb = Math.cos(b), cp = Math.cos(p); const sh = Math.sin(h), sb = Math.sin(b), sp = Math.sin(p); out[0] = ch * cb + sh * sp * sb out[1] = sb * cp out[2] = ch * sp * sb - sh * cb out[3] = 0 out[4] = sh * sp * cb - sb * ch out[5] = cp * cb out[6] = sb * sh + ch * sp * cb out[7] = 0 out[8] = sh * cp out[9] = -sp out[10] = ch * cp out[11] = 0 out[12] = 0 out[13] = 0 out[14] = 0 out[15] = 1 return out }}矩阵转欧拉角#
上面我们求出来的 HPB 顺序的旋转矩阵,我们可以利用 m23 求出 Pitch。
将 m13 和 m33 除去 我们可以得到 和 通过这两项就可以求出 Heading。类似的方法通过 m21 和 m22 我们可以求出 Bank。需要注意我们返回的欧拉角应该是规范欧拉角,所以当 Patch 等于正负 90 度时,Bank 为 0,也就是 这个时候我们可以通过 m11 和 m31 来求 Heading。
class Mat4 {  static getEuler(m, out = []) {    out[0] = Math.asin(-Math.min(Math.max(m[9], -1), 1))
    if (Math.abs(m[9]) < 0.99999) {      out[1] = Math.atan2(m[8], m[10])      out[2] = Math.atan2(m[1], m[5])    } else {      out[1] = Math.atan2(-m[2], m[0])      out[2] = 0    }
return out // [x, y, z] }}上面代码中我将 Patch 限制在正负 90 度,而且 Math.asin 和 Math.atan2 返回的弧度正好满足规范欧拉角。